82
Python API:
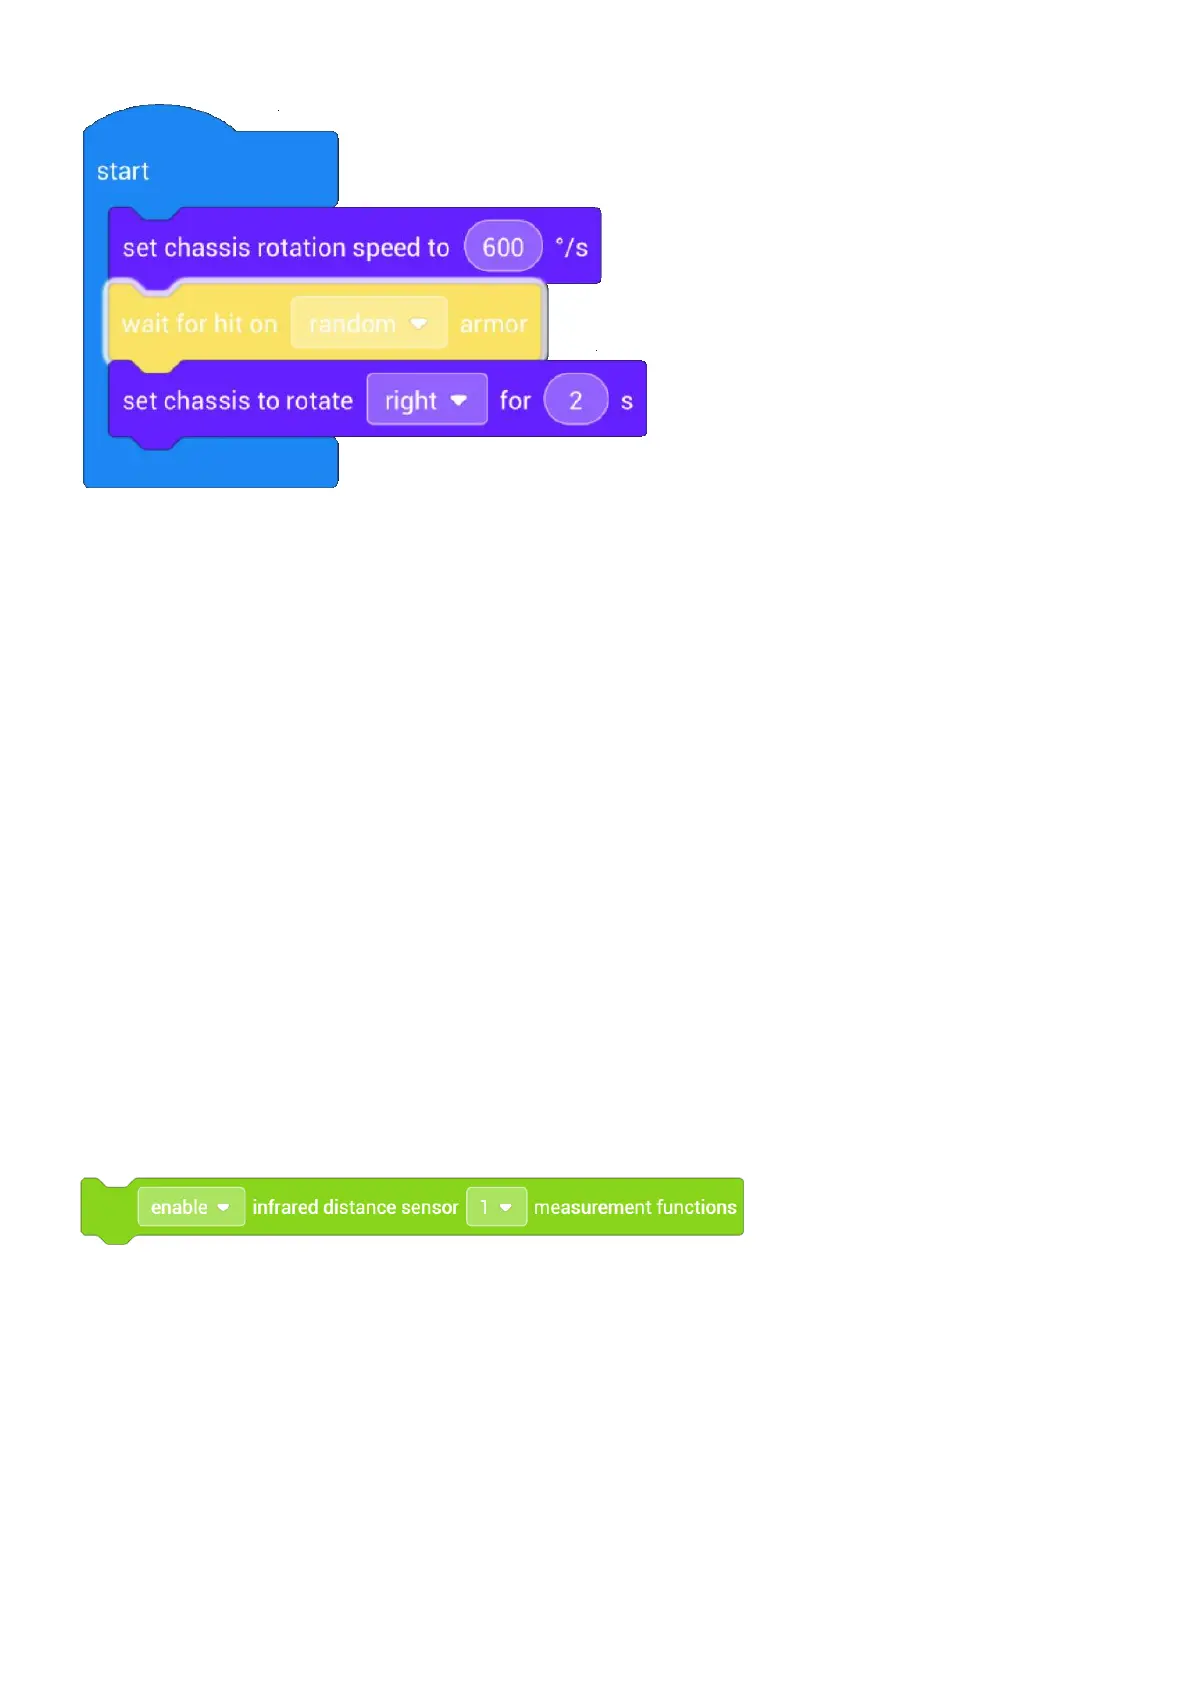
Function: armor_ctrl.cond_wait(condition_enum)
Parameters:
● condition_enum(enum):
■ rm_define.cond_armor_hit
■ rm_define.cond_armor_bottom_front_hit
■ rm_define.cond_armor_bottom_back_hit
■ rm_define.cond_armor_bottom_left_hit
■ rm_define.cond_armor_bottom_right_hit
■ rm_define.cond_armor_top_left_hit
■ rm_define.cond_armor_top_right_hit
Sensor
1. (Enable) infrared distance sensor No. (1) measurement functions
(1) Description: Turn on or turn off the distance measuring function of a specified infrared distance sensor (No.).
(2) Type: Settings block
(3) Example: Distance measuring using infrared beams
Measure the distance between the infrared distance sensor and your palm.



 To Next Page