"CBKP
*[RVJFSEB
%FSFDIB
7PMWFSBMB
carga
$POUSPMBSFMGVODJPOB-
miento del robot
aspirador
$POUSPMBSFMGVODJPOB-
NJFOUPEFM3PCPU
"TQJSBEPS
$POUSPMBSFMGVODJPOB-
NJFOUPEFM3PCPU
"TQJSBEPS
$POUSPMBFMSPCPU
BTQJSBEPSEFWVFMUBBMB
base de carga para
cargarlo
&ONPEPEFUSBCBKP1VMTF
ZTVFMUFQBSBHJSBSVOPT睡睟n
IBDJBMBJ[RVJFSEB
mantenga pulsado para
HJSBS睠睧睟nBMBJ[RVJFSEBZ
MVFHPIBDJBBEFMBOUF
&ONPEPEFUSBCBKP1VMTF
ZTVFMUFQBSBHJSBSVOPT睡睟n
IBDJBMBJ[RVJFSEB
mantenga pulsado para
HJSBSDPOUJOVBNFOUFIBDJB
MBJ[RVJFSEB
&ONPEPEFUSBCBKP1VMTF
ZTVFMUFQBSBHJSBSVOPT睡睟n
IBDJBMBEFSFDIBNBOUFO-
ga pulsado para girar
DPOUJOVBNFOUFIBDJBMB
EFSFDIB
&MSPCPUBTQJSBEPSWVFMWF
a la base de carga para
cargarse.
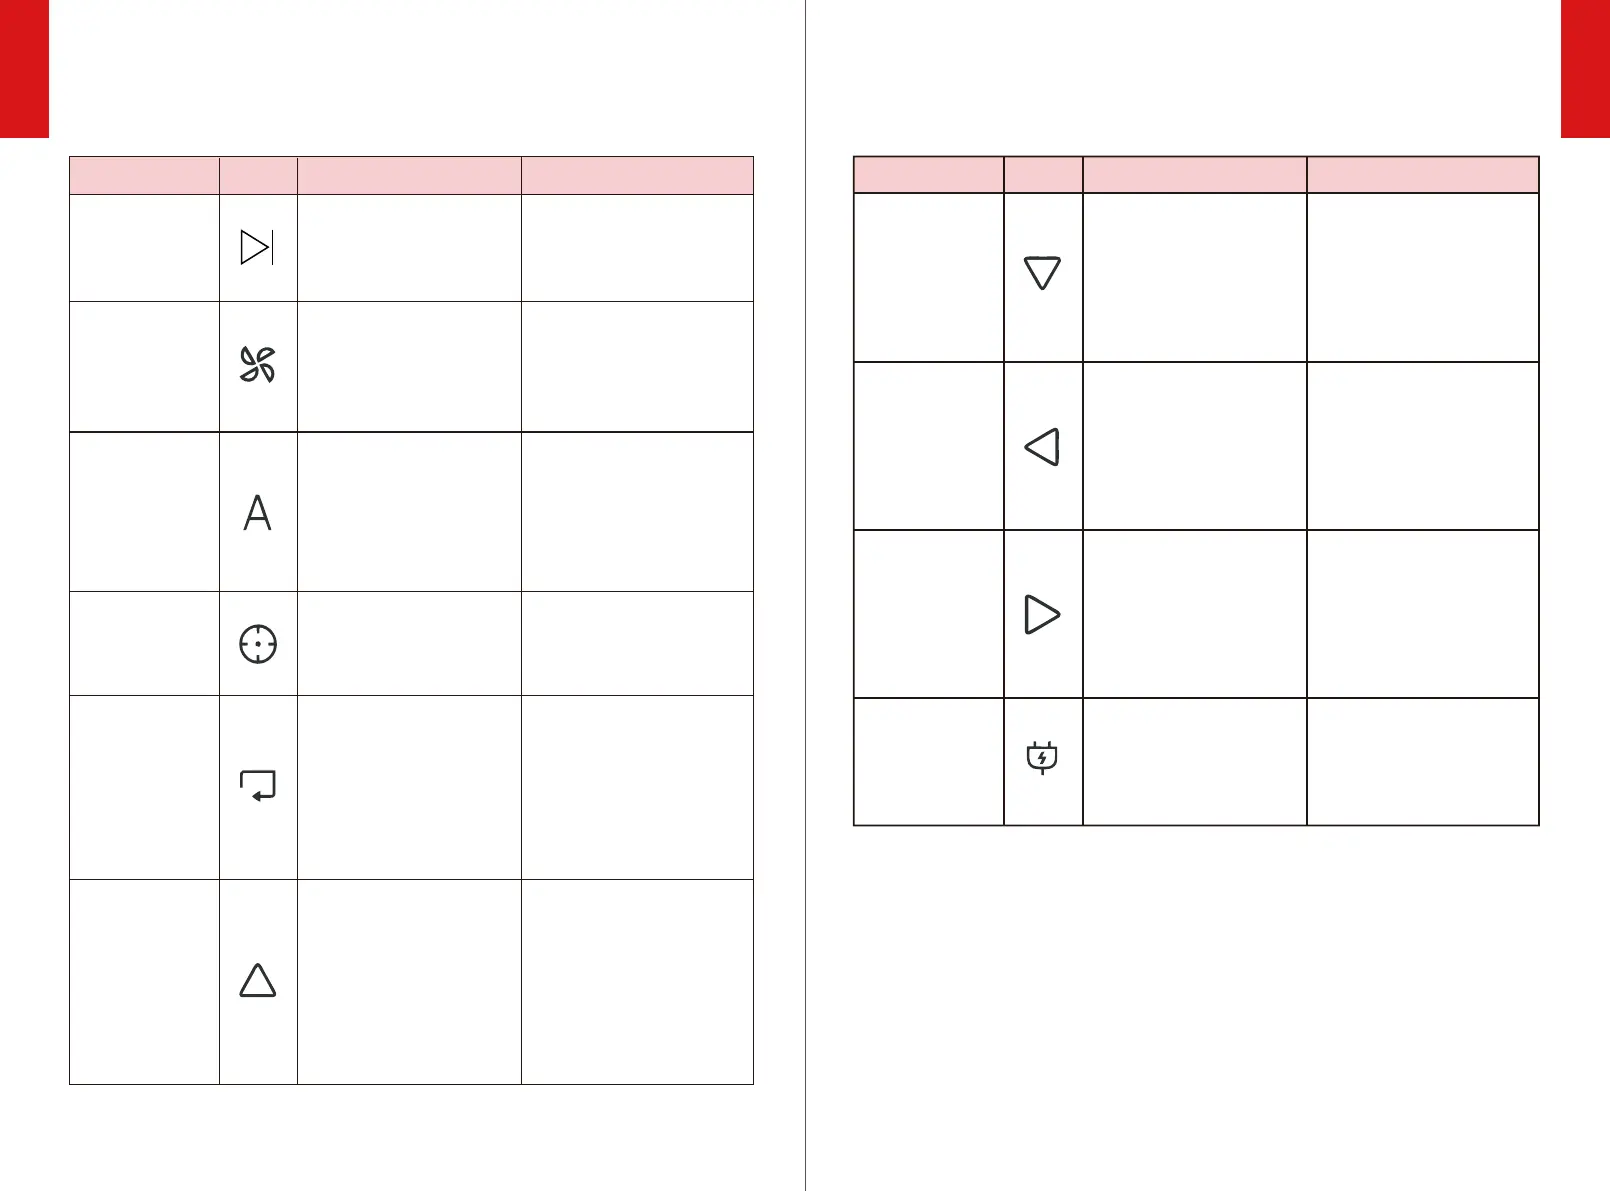
#PVUPO Icône 'PODUJPO %FTDSJQUJPO
Inicio/Pausa
"KVTUFEFMB
aspiración
-JNQJF[BEF
BVUPN±WJMFT
-JNQJF[BEF
NBODIBT
-JNQJF[BEF
bordes
"SSJCB
$POUSPMBFMBSSBORVFZMB
pausa de la máquina
&OFTUFNPEPFM3睠SFBMJ[B
VOBMJNQJF[BQSPHSBNBEB
MJNQJF[BTFH¸OMBSVUB
BTJHOBEB
3睠SFEVDFTVWFMPDJEBE
cuando detecta una pared
y luego sigue la pared para
asegurarse de que el
borde se limpia a fondo.
&ONPEPEFUSBCBKP1VMTFZ
TVFMUFQBSBBWBO[BSVOPT
睠睟$.NBOUFOHBQVMTBEP
QBSBBWBO[BSDPOUJOVB-
mente.
3睠MJNQJBJOUFOTJWBNFOUFVO
SFBFTQFD«珰DBFOVOQBUS±O
en espiral
"KVTUFMBGVFS[BEFBTQJSBDJ±O
&TUOEBS.FEJB.Y
Inicio/Pausa
"KVTUFEFBTQJSBDJ±O
-JNQJF[BFONPEP
automático
-JNQJF[BFONPEPQVOUVBM
-JNQJF[BFONPEP&EHF
$POUSPMBFMGVODJPOBNJFOUP
EFM3PCPU"TQJSBEPS
#PVUPO Icône 'VODUJPO %FTDSJQUJPO
*OTUSVDDJPOFTEFMNBOEPBEJTUBODJB
Español
Español


 To Next Page