102
103
シリアル RS 232インターフェースおよびUSB
USBポート
ユニバーサルシリアルバス(USB)は機器とPCを繋ぐシリアル
バスシステムです。USB搭載機器を使用すると運転中でも相互
接続できます(ホットプラグ)。
接続されている機器及びそのプロパてぃは自動的に認識され
ます。USBインターフェイスはリモコン用の labworldsoft®と接
続しありファームウェアの更新にも使用できます。
USBドライバー (Windows 10にはインストールしないでくださ
い 。)
まずIKA機器用最新ドライバー(ダウンロード:http://www.ika.
com/ika/lws/download/usb-driver.zip)をUSBインターフェイスか
らコピーしてセットアップファイルを実行し、ドライバーをイン
ストールしてください。次にIKA機器をUSBケーブルでPCと繋
ぎ ま す 。
データ通信は仮想 COMPort経由で行われます。仮想 COMPort
の設定、コマンド構文、コマンドは RS 232インターフェイスの
節に説明されています。
構成
RS 232シリアルインターフェイスは、コンピュータおよび適切な
ユーザープログラム(labworldsoft)を搭載した装置を操作すると
きに使用することができます。
PCを使用してRETを操作する場合、その安全性を高めるために、
連 続 的 なデータフローをモニタリングできるウォッチドッグ機 能
を 起 動 す る こ と が で き ま す 。(「 ウ ォ ッ チ ド ッ グ 」機 能 セ ク シ ョ ン を
参照)。
• 実験装置と自動化システムとの間のインターフェース回路
の機能は、DIN 66020 Part1準拠のEIA 標準 RS 232で指定
された信号から選択されたものです。イメージより異なる信
号の割り当てを確認することができます。
• 標準RS 232、DIN 66259 Part1に対応するインターフェース
回路の電子特性と信号状態の割り当てに有効です。
• 送信プロセス:起動・停止操作中の非同期文字送信。
• 送信タイプ:全二重
• 文字フォーマット:起動・停止操作用のDIN 66022の定める
データフォーマットによる文字構成。1スタートビット、7キャ
ラクタビット、1パリティービット(均等)、1ストップビット。
• 通信速度:9,600 bit/s
• デ ー タ フ ロ ー 制 御:な し
• アクセス方法:装置からコンピュータまでデータ伝送は、コン
ピュータからリクエストがあった場合のみ行われます。
コマンド構 文
以下のいくつかのポイントは特に注意すべきコマンドセットで
す:
• コマンドは通常、コンピュータ(マスター)から実験装置(スレ
ーブ)へと送信されます。
• 実験装置は、コンピュータからのリクエストを受信すること
しかできません。
• コマンドとパラメータ(連続的なパラメータのみならず)を
少なくとも一つのスペースで区切る必要があります。(コー
ド:hex 0x20)。
• パラメータやデータ、および全てレスポンスを含めた個々の
コマンドは、CR LF(コード:hex 0x0D と 0x0A)で完成され、最
大10文字まで設定することができます。
• ドットは、浮動小数点数において十進セパレーターに使用
されます(コード:hex 0x2E)。
上記の内容は、NAMUR(実験室MSRデバイス.Rev.1.1のアナロ
グおよびデジタル信号のための電気プラグインコネクターの
デザインに関するNAMURの推奨。リビジョン1.1)の推奨に対応
しています。
実行可能なNAMURコマンドの概要
略 語:
X,y = 番号付けパラメータ(整数)
m = 変数値、整数
n = 変数値、浮動小数点式数
X = 1 媒質温度(外部温度センサー)
X = 2 ホットプレート温度
X = 3 ホットプレート安全温度
X = 4 速度
X = 5 粘度傾向
X = 7 熱媒質温度
X = 80 pH値
X = 90 重量値
X = 54 エラー5、数分のレスポンスタイム(0 <= n <= 30)
X = 55 数間欠モード、数秒のサイクルタイム
( 10 <= n <= 600 )
X = 56 間欠モード、数秒の中断時間
( 5 <= n <= 60 )
NAMUR コ マンド 機能 注記 (追加の)
IN_NAME
装置名 をリクエスト
IN_PV_X X=1;2;3;4;5;7;80;90
現在値読み込み中
IN_SOFTWARE
ソフトウェア
ID
番 号、 バ ージョンリクエスト
IN_SP_X X=1;2;3;4;7;8;12;
42;54;55;56;
設定された目標数値読み込み中
IN_TYPE
実験装置識別リクエスト
OUT_NAME name
識別ネーム出力(最大6文字;デフォルト:
IKARET)
OUT_SP_12@n
WD
安全制限温度への設定値の反映
OUT_SP_42@n
WD
安全制限速度への設定値の反映
OUT_SP_X n X=1;2;4;7;
54;55;56
目標値の
n
への設定
OUT_WD1@m
ウォッチドッグモード
1
:イベント
WD1が発生した場合、加熱機能と撹拌機能が
停止され、ER2が表示されます。ウォッチドッグをm(20~1500)秒に設定し、ウォ
ッチドッグタイムに反映します。このコマンドでウォッチドッグ機能を起動し、か
つ設定されたウォッチドッグ時間内に送信する必要があります。
OUT_WD2@m
ウォッチドッグモード2:イベントWD2が発生した場合、目標速度値はWD安全
制限速度値に、目標温度値はWD安全制限温度値にそれぞれ変更されます。
警告WDが表示されます。WD2イベントをOUT_WD2@0でリセットすることが
できます。同時にウォッチドッグ機能も停止されます。ウォッチドッグをm(20
~1500)秒に設定し、ウォッチドッグタイムに反映します。このコマンドでウォッ
チドッグ機能を起動し、かつ設定されたウォッチドッグ時間内に送信する必要
があります。
RESET
装置機能をオフにします。
START_X X=1;2;4;5;7
X=80; 90
装置機能をオンにします(遠隔)。
リモ ート
STOP_X X=1;2;4;5;7
X=80; 90
装置機能をオフにします(遠隔)。変数設定OUT_SP_Xはそのまま保存されま
す。
リモ ート
STATUS_90
スケールステータスで反応します。
スケールステータスのビットの定義:
ビット 0 スケール安定 (1: はい、0: いいえ)
ビット 3 スケール容器完了 (1: はい、0: いいえ)
ビット 4 スケールオン (1: はい、0: いいえ)
ビット 9 スケール過負荷 (1: はい、0: いいえ)
ビット 10 スケール電源オン (1: はい、0: いいえ)
「ウォッチドッグ」機 能;シリアルデータフローのモニタリング
この機能を有効にすると(NAMURコマンドを参照)設定された
時間(ウォッチドッグ時間)内にコンピュータからコマンドが送
信されなかった場合、加熱機能や撹拌機能は設定された「ウォ
ッチドッグ」機能に従ってオフにされるか、もしくは設定された
目標値に変更されます。
OSの予期せぬシャットダウン、コンピュータとRECコントロール
との接続不良、PC停電などのトラブルによりデータの伝送が中
断される恐れがあります。
「ウォッチドッグ」 - モード1
データ通信が遮断された場合(設定されたウォッチドッグ時間
より長い)、加熱機能や攪拌機能が停止され、ER2が表示されま
す。
「ウォッチドッグ」 - モード2
データ通信が遮断された場合(設定されたウォッチドッグ時間
より長い)、目標速度値はWD安全制限速度値に、目標温度値は
WD安全制限温度値にそれぞれ変更されます。警告WDが表示
されます。
RETコントロールと外部装置との接続可能性
当社から以下のアダプターとアダプターケーブルを購入して頂
くとRETコントロールと外部装置を接続することができます。
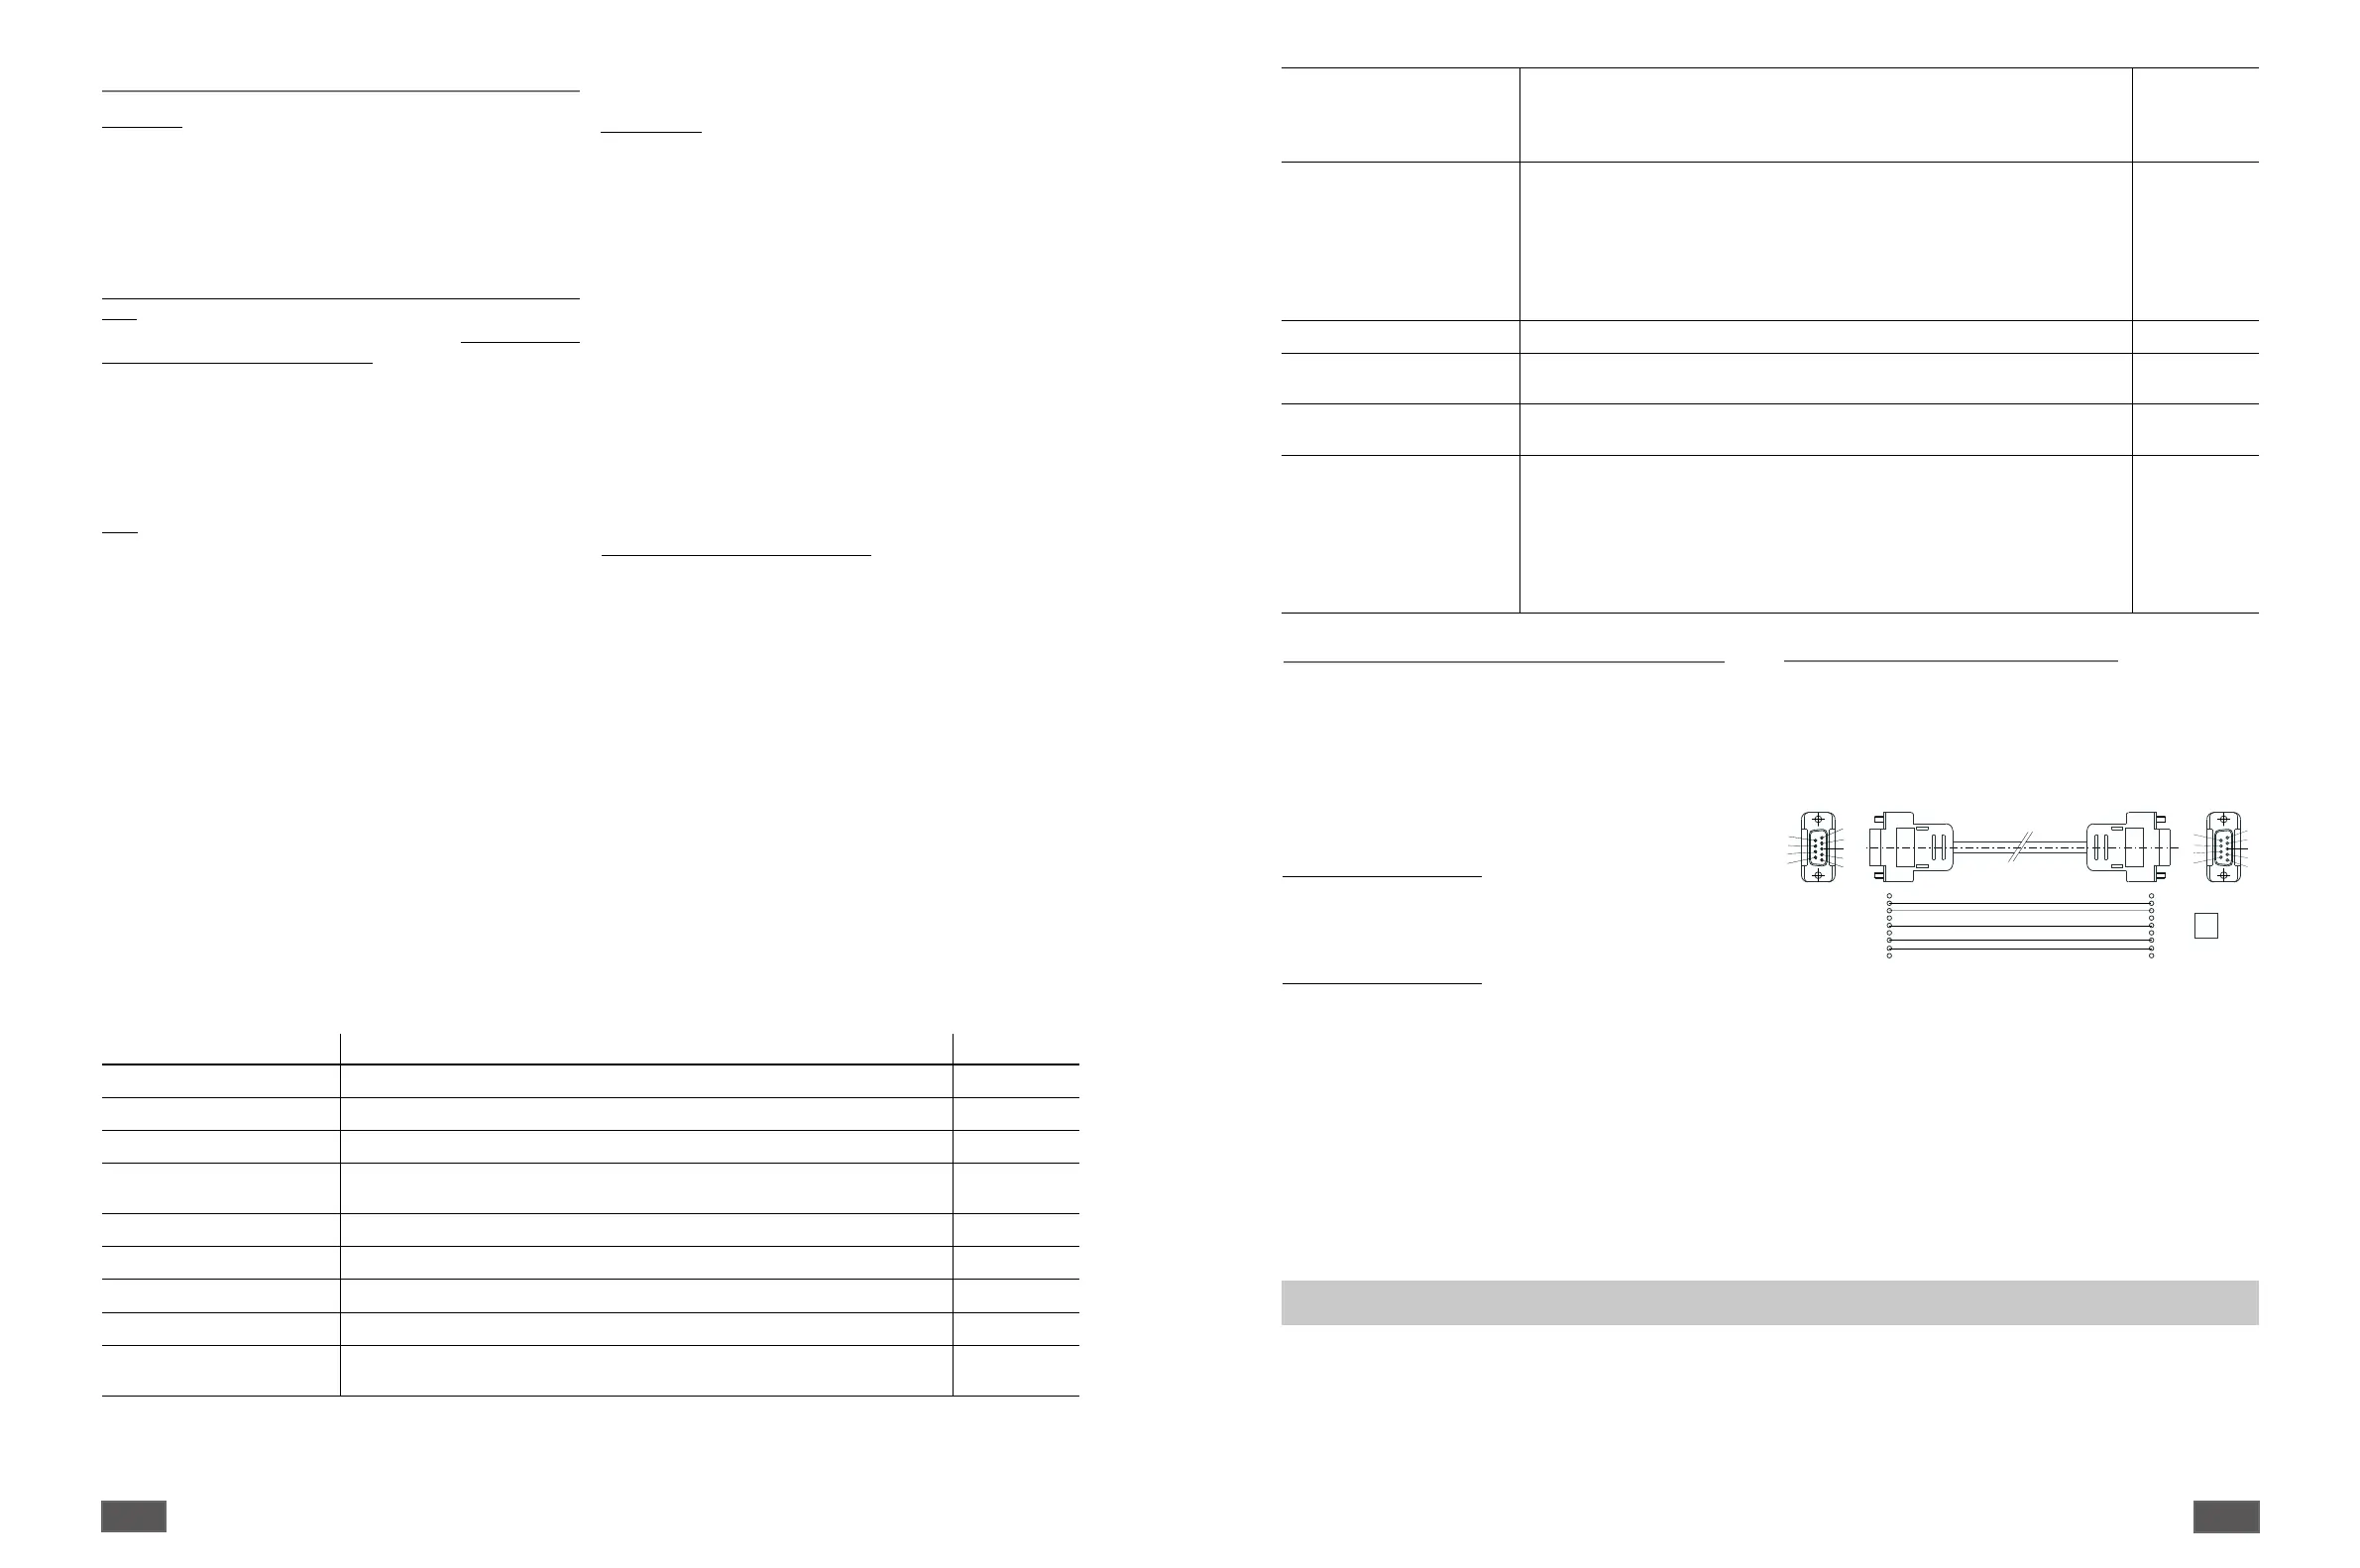
PC 1.1
ケーブル
PCに9ピンソケットを接続する必要があります。
1
RxD 2
TxD 3
4
GND 5
6
RTS 7
CTS 8
PC
1
2
3
4
5
6
7
8
9
1
2 RxD
3 TxD
4
5 GND
6
7 RTS
8 CTS
5
4
3
2
1
9
8
7
6
アクセサリー
そのアクセサリーについては、 www.ika.com を参照してください。


 To Next Page
 Loading...