EasyManua.ls Logo

HNC Electric HSD7-E Series - Page 107

HNC Electric HSD7-E Series
121 pages
Print Icon
To Next Page IconTo Next Page
To Previous Page IconTo Previous Page
Loading...
101
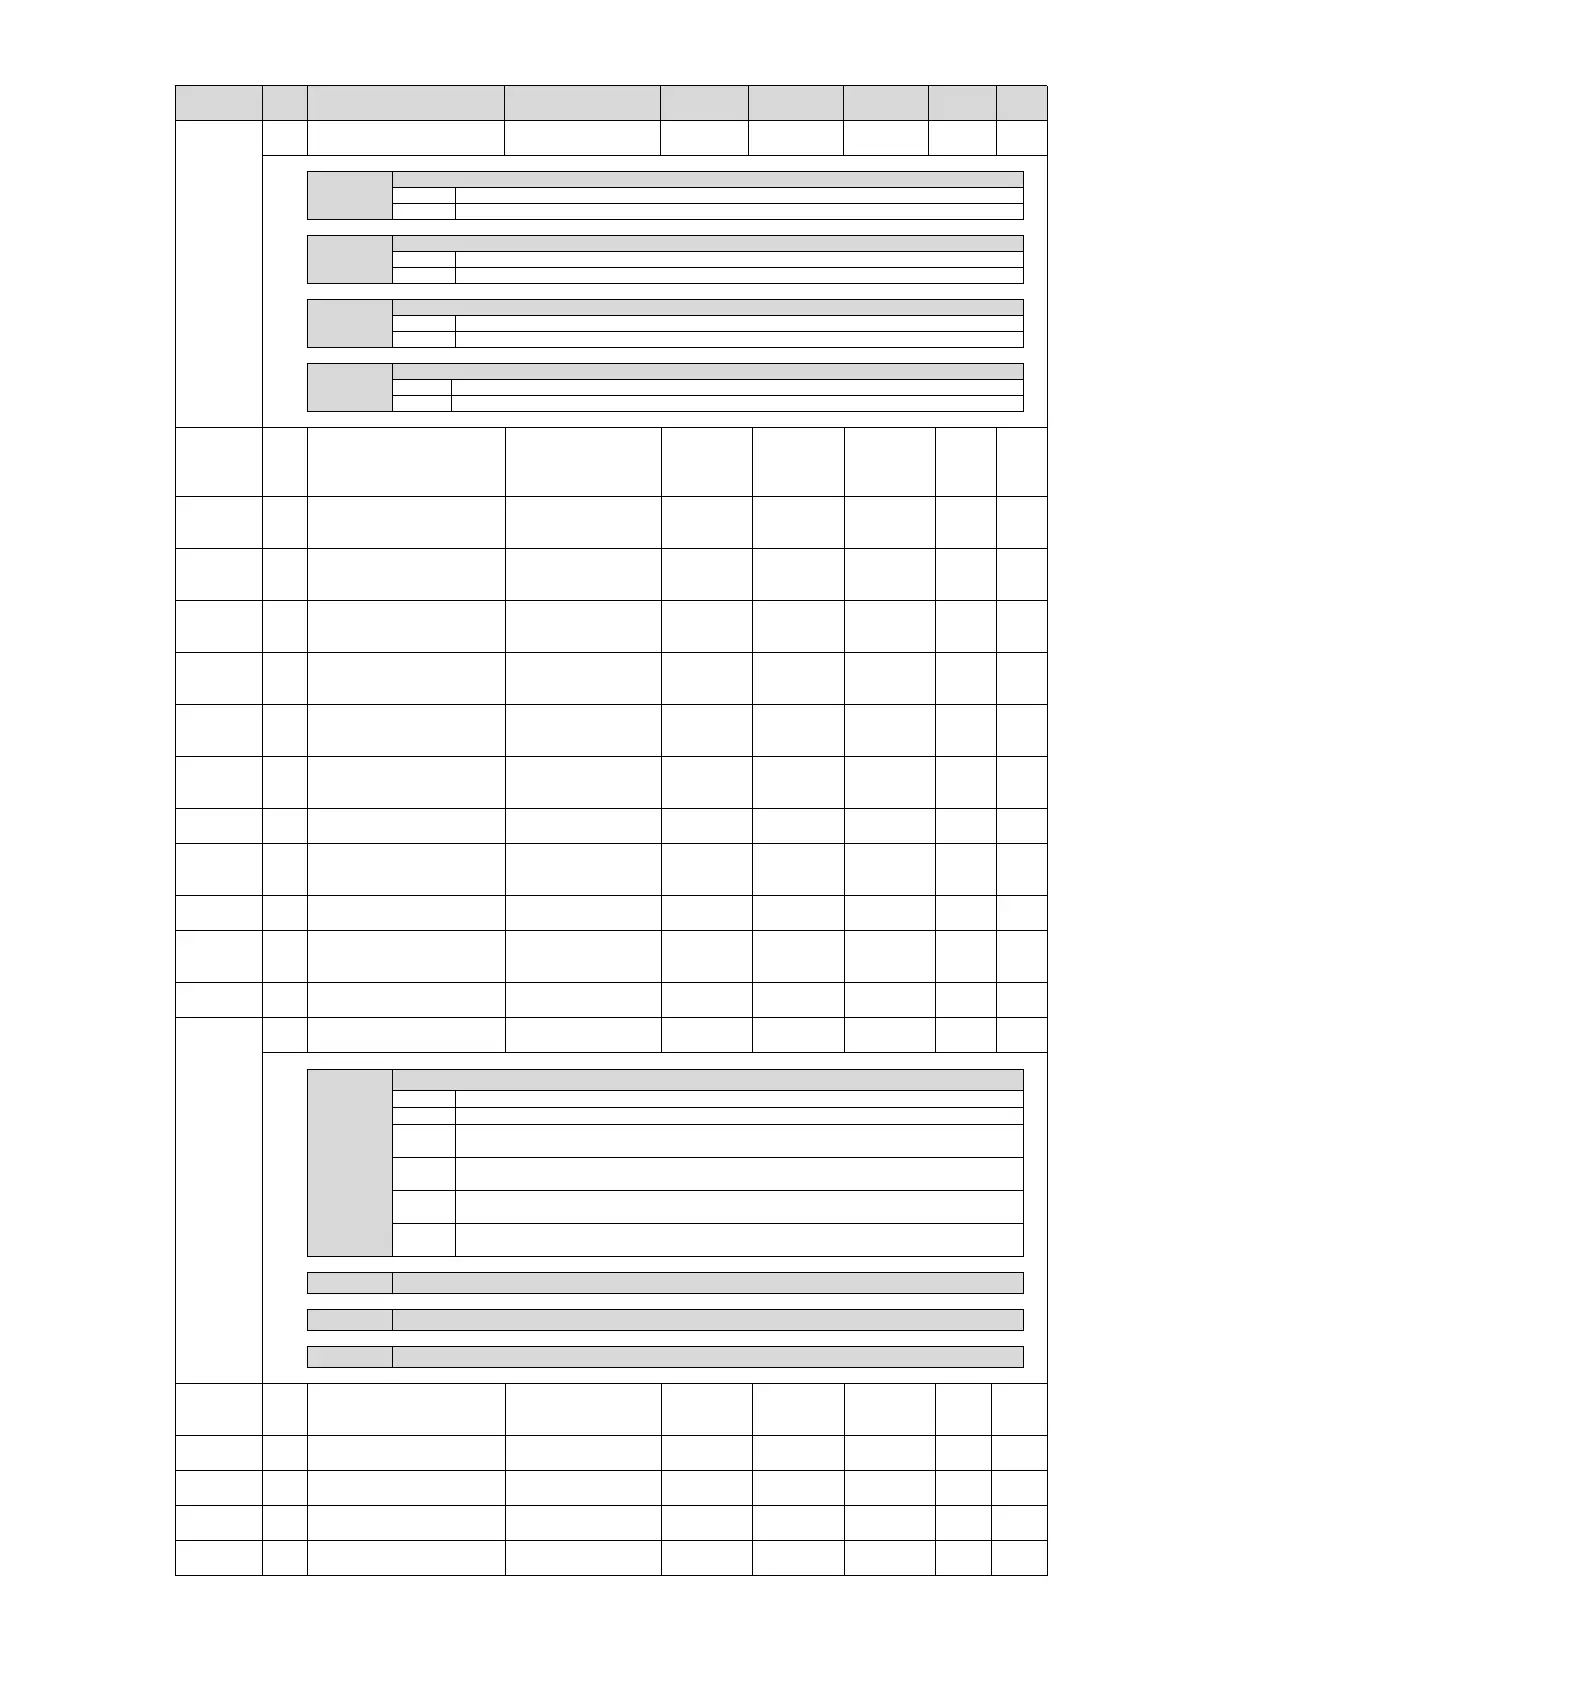
Pn No.
Size
Name
Setting range
Setting Unit
Factory
setting
Available
time
Categor
y
Model
Pn518
2
Input signal inversion
setting 2
0000~1111
-
0000
Power
restart
Setup
-
n.

X
CN1-IN4 terminal input signal inversion
0
Not reverse signal.
1
Reverses the signal.
n.X
CN1-IN5 terminal input signal inversion
0
Not reverse signal.
1
Reverses the signal.
n.X
CN1-IN6 terminal input signal inversion
0
Not reverse signal.
1
Reverses the signal.
n.X

CN1-IN7 terminal input signal inversion
0
Not reverse signal.
1
Reverses the signal.
Pn51B
4
Between motor-load
position
Excessive deviation
detected value
0~1073741824
1
Command
unit
1000
Effective
immediately
Setup
Pn51E
2
Warning value for
excessive position
deviation
10~100
1%
100
Effective
immediately
Setup
Pn520
4
Position deviation is too
large warning value
1~1073741823
1
Command
unit
5242880
Effective
immediately
Setup
Pn522
4
Positioning completion
amplitude
0~1073741824
1
Command
unit
7
Effective
immediately
Setup
Pn524
4
NEAR signal range
1~1073741824
1
Command
unit
107374182
4
Effective
immediately
Setup
Pn526
4
Warning value for
excessive position
deviation when servo ON
1~1073741823
1
Command
unit
5242880
Effective
immediately
Setup
Pn528
2
Warning value for
excessive position
deviation when servo ON
10~100
1%
100
Effective
immediately
Setup
Pn529
2
The speed limit value when
the servo ON
0~10000
1 min
-1
10000
Effective
immediately
Setup
Pn52A
2
The product value of 1
circle of full closed loop
rotation
0~100
1%
20
Effective
immediately
Adjust
ment
Pn52B
2
Overload warning value
1~100
1%
20
Effective
immediately
Setup
Pn52C
2
Motor overload detection
base current decreases
ratings
10~100
1%
100
Power
restart
Setup
Pn52F
2
Monitoring display when
power is turned on
0000~0FFF
-
0FFF
Effective
immediately
Setup
Pn530
2
Program JOG run class
switch
0000~0005
-
0000
Effective
immediately
Setup
n.

X
Program JOG run parameter
0
(waiting time Pn535→ forward movement Pn531) * number of movements Pn536
1
(waiting time Pn535→ reverse movement Pn531) * number of movements Pn536
2
(waiting time Pn535→ forward movement Pn531) * number of movements Pn536
(waiting time Pn535→ reverse movement Pn531) * number of movements Pn536
3
(waiting time Pn535→ reverse movement Pn531) * number of movements Pn536
(waiting time Pn535→ forward movement Pn531) * number of movements Pn536
4
(waiting time Pn535→ forward movement Pn531→ waiting time Pn535→ reverse
movement Pn531)× number of movements Pn536
5
(wait time Pn535→ reverse movement Pn531→ wait time Pn535→ forward
movement Pn531)× movement times Pn536
n.X
Appointment parameters (do not change it)
n.X
Appointment parameters (do not change it)
n.X
Appointment parameters (do not change it)
Pn531
4
Program JOG move
distance
0~1073741824
1
Command
unit
32768
Effective
immediately
Setup
Pn533
2
Program JOG movement
speed
1~10000
1 min
-1
500
Effective
immediately
Setup
Pn534
2
Program JOG acceleration
and deceleration time
2~10000
1 ms
100
Effective
immediately
Setup
Pn535
2
Program JOG wait time
0~10000
1 ms
100
Effective
immediately
Setup
Pn536
2
Number of program JOG
moves
0~1000
Times
1
Effective
immediately
Setup

Table of Contents