1 689 978 572 2014-06-06| Robert Bosch GmbH
382 | VLS 5140 | 安装cs
3.11.4 距离传感器的基本设置
距离传感器有电子终端。因此不能用电机运行到达上下终端
位置。
补救措施:
1. 按紧急按键S1使行驶轨道运行到最大高度(1830mm)。
2. 从齿轮啮合处抬升小齿轮。
3. 逆时针旋转小齿轮直至机械碰撞,然后转回半圈。
4. 重新将小齿轮下降到啮合面。
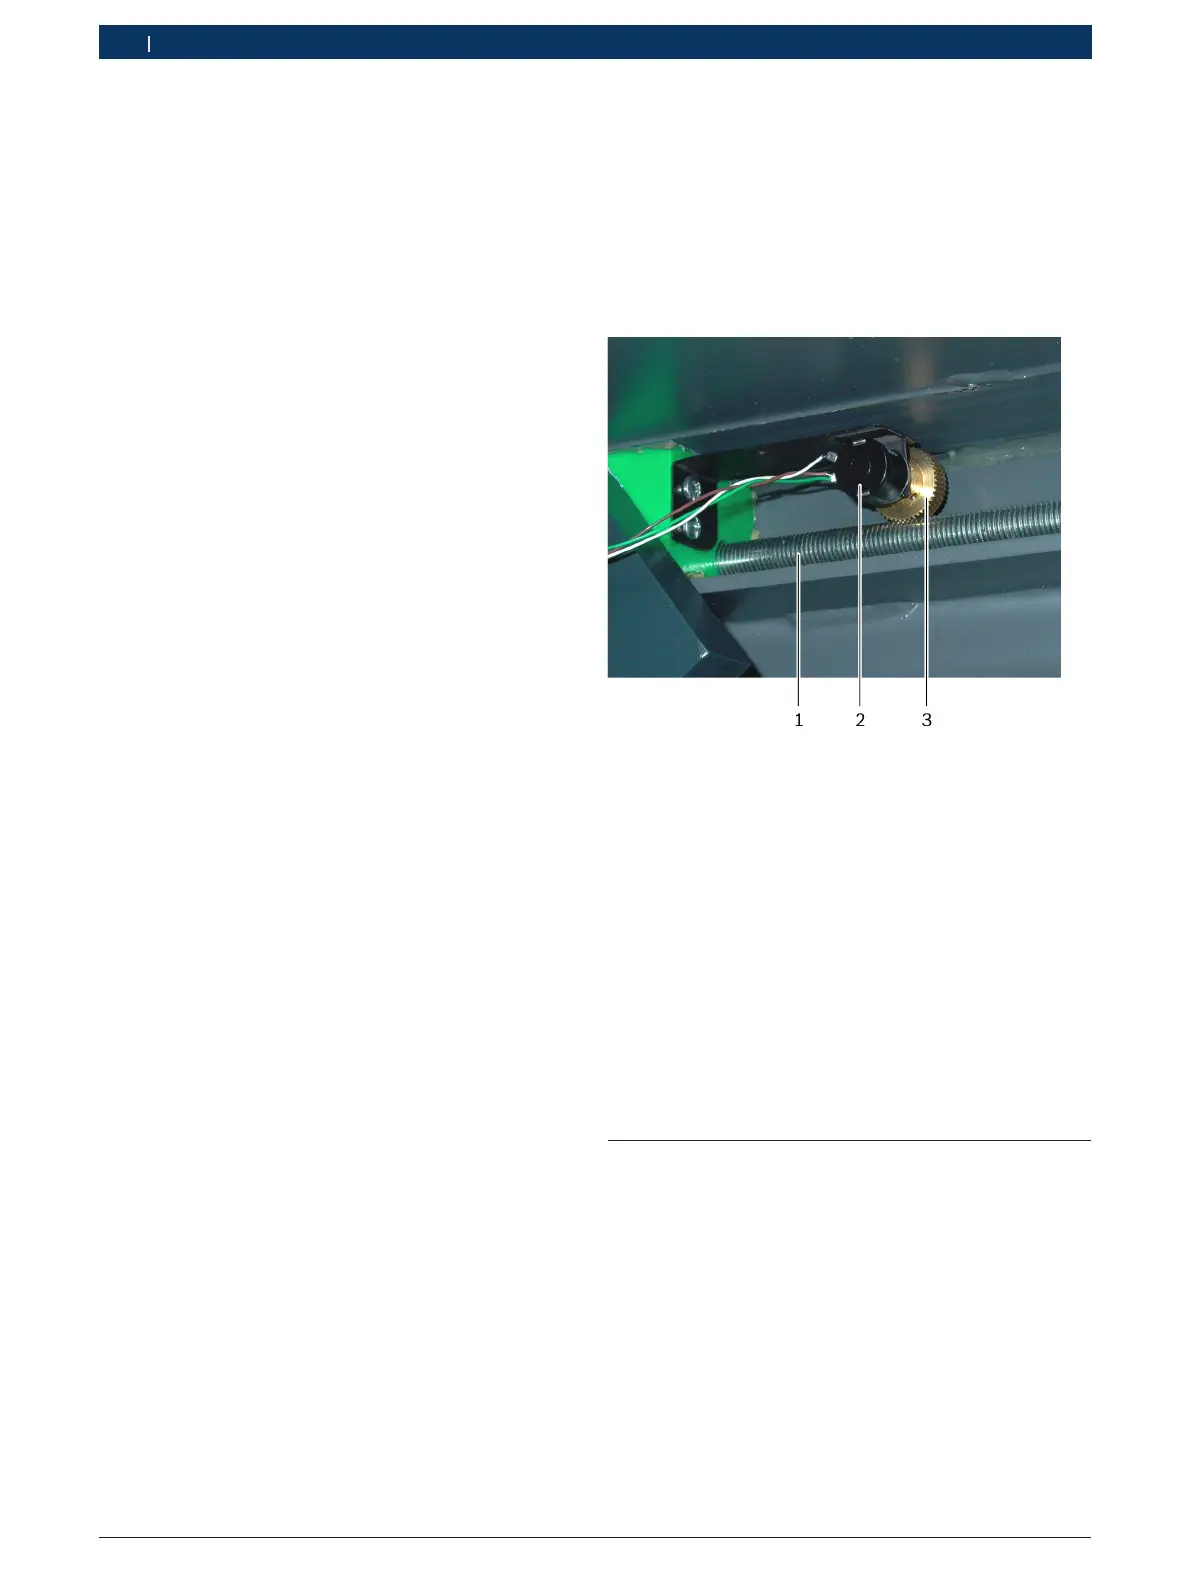
插图21: 行驶轨道下的距离传感器
1 齿杆
2 电位器
3 小齿轮
3.11.5 测试程序
测试(程序7,8)期间出现故障,将相应故障代码放入EE-
PROM。控制功能将无法转置在正常行驶运行模式里面。
补救措施:
1. 排除故障。
2. 重新启动测试程序。
测试程序无故障运行,重新选择正常行驶运行模式。
3.12 试运行升降台
1. 带额定载荷得试运行升降台。
补偿行驶轨道的高度差
1. 将程序选择开关设置至"2"。
2. 按确定键。
两个LED亮绿色。
程序2已选择。
3. 行驶轨道下降到1,500mm的高度。
4. 用紧急按键S9和S10补偿两根行驶轨道的高度。
5. 按确定键。
两个LED亮绿色。
" 设置相同高度已保存。
上侧停机点设置
1. 将程序选择开关设置至"3"。
2. 按确定键。
两个LED亮绿色。
程序3已选择。
3. 按紧急按键S1使行驶轨道运行到最大高度(1830mm)。
4. 按确定键。
两个LED亮绿色。
" 上停机点已保存。
调整"脚防护"安全高度
1. 将程序选择开关设置至"6"。
2. 按确定键。
两个LED亮绿色。
程序6已选择。
3. 行驶轨道下降到200–250mm的高度。
4. 按确定键。
两个LED亮绿色。
" "脚防护"安全高度已保存。
重新创建正常行驶运行
1. 将程序选择开关设置至"0"。
2. 按确定键。
两个LED亮红色。
" 升降台已对正常行驶运行准备就绪。


 To Next Page
 Loading...